Multi-RotorDrones- လည်ပတ်ရန် ရိုးရှင်းသည်၊ အလုံးစုံ အလေးချိန်မှာ အတော်လေး ပေါ့ပါးပြီး သတ်မှတ်ထားသော နေရာတစ်ခုတွင် ပျံဝဲနိုင်သည်။
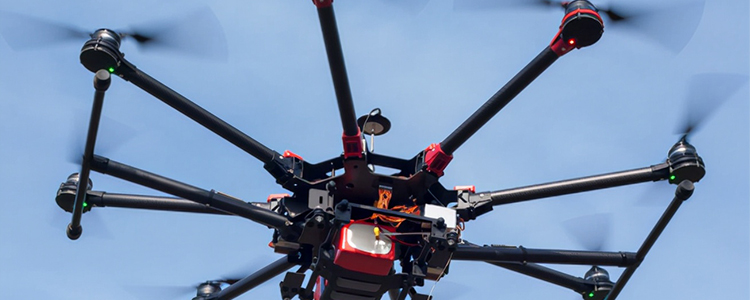
Multi-rotor များသည် သေးငယ်သောဧရိယာ အသုံးချမှုများအတွက် သင့်လျော်ပါသည်။ဝေဟင်ဓာတ်ပုံရိုက်ခြင်း၊ ပတ်ဝန်းကျင်စောင့်ကြည့်ခြင်း၊ ကင်းထောက်ခြင်း၊ ဗိသုကာပုံစံပြုလုပ်ခြင်းနှင့် အထူးအရာဝတ္ထုများ သယ်ယူပို့ဆောင်ခြင်း။
Multi-rotor UAV သည် ပျံတက်သည့်နေရာလိုအပ်ချက်များကို ဒေါင်လိုက်ဆွဲတင်ခြင်း၊ ဒေါင်လိုက်ဆွဲတင်ခြင်းနှင့် နှိမ့်ချခြင်းတို့ကို လုပ်ဆောင်နိုင်စွမ်းရှိသော်လည်း နှေးကွေးသောအမြန်နှုန်း၊ တိုတောင်းသောခံနိုင်ရည်ရှိသောကြောင့် ရှုပ်ထွေးသောပတ်ဝန်းကျင်များစွာတွင်၊ ဧရိယာအကျယ်အဝန်းသည် ကြီးမားသည်မဟုတ်သကဲ့သို့၊ ဥပမာများအတွက် ပိုမိုသင့်လျော်သည်-ဝေဟင်ဓာတ်ပုံရိုက်ခြင်း၊ ထောက်လှမ်းခြင်း၊ ထောက်လှမ်းခြင်း၊ အဆောက်အအုံပုံစံပြခြင်း။နောက် ... ပြီးတော့။
Consumer grade drones အားလုံးသည် ရဟတ်ဒရုန်းများဖြစ်သည်။ အများအားဖြင့် rotary wing drones များတွင် မိနစ် 20 ခန့် အကွာအဝေးရှိပြီး အခြေခံအားဖြင့် မိုက်ခရိုကင်မရာတစ်လုံး၏ ခံနိုင်ရည်အားရှိသည်။
စက်မှုအဆင့် rotary တောင်ပံ UAV သည် 7KG တွင် အမြင့်ဆုံးခံနိုင်ရည်ရှိပြီး မိနစ် 40 ခံနိုင်ရည်ရှိကာ သာမန်စားသုံးသူအဆင့် rotary wing နှင့် နှိုင်းယှဉ်ပါက လည်ပတ်မှုထိရောက်မှုနှင့် လိုက်လျောညီထွေရှိမှုတို့ကို များစွာတိုးမြှင့်ပေးထားပြီး မြို့ပြဧရိယာများတွင် သတ္တုတူးဖော်ခြင်း၊ သဘာဝဘေးအန္တရာယ် အရေးပေါ်အခြေအနေနှင့် ဧရိယာမြေပုံဆွဲခြင်းတွင် ပါ၀င်သည့် အခြားနေရာများသည် ကြီးမားသောစွမ်းဆောင်ရည်မျိုးမရှိပါ။
ပုံသေ-Wထောင်းDrones: ကြာရှည်ခံနိုင်ရည်၊ လေတိုက်နိုင်မှုကောင်း၊ ကျယ်ပြန့်သောပစ်ခတ်မှုဧရိယာ
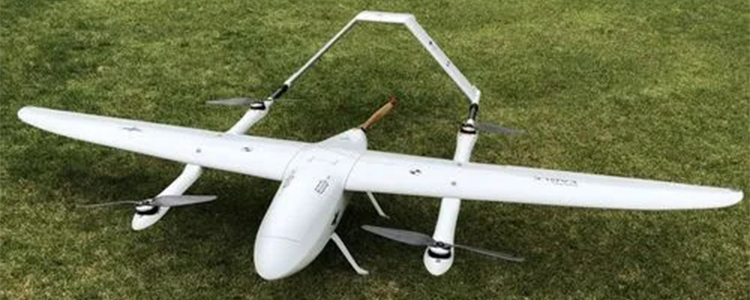
ပုံသေတောင်ပံများအတွက်သင့်လျော်သည်။ဝေဟင်စစ်တမ်း၊ ဧရိယာစောင့်ကြည့်ခြင်း၊ ပိုက်လိုင်းကင်းလှည့်ခြင်း၊ အရေးပေါ် ဆက်သွယ်ရေးနောက် ... ပြီးတော့။
Fixed-wing UAV များသည် ၎င်းတို့၏ ပျံသန်းမှုနိယာမတွင် လေယာဉ်ပျံများနှင့် ဆင်တူပြီး ပန်ကာများ သို့မဟုတ် တာဘိုင်အင်ဂျင်များမှ တွန်းထုတ်သည့် တွန်းအားကို အားကိုးကာ လေယာဉ်ကို ရှေ့သို့ စွမ်းအင်ထုတ်ကာ ပင်မဓာတ်လှေကားသည် အတောင်ပံများ၏ ရွေ့လျားမှုမှ လေထဲသို့ ဆင်းသက်လာသည်။ ထို့ကြောင့်၊ တောင်ပံ UAV တွင် ပျံသန်းရန် ဓာတ်လှေကားရှိရန် သတ်မှတ်ထားသော လေမဲ့ နှိုင်းရအလျင်ရှိရမည်။
တောင်ပံပုံသေ ဝေဟင်ယာဉ်များသည် လျင်မြန်သော ပျံသန်းမှု အမြန်နှုန်းနှင့် ကြီးမားသော တင်ဆောင်နိုင်မှုတို့ဖြင့် ထူးခြားချက်ဖြစ်သည်။ အကွာအဝေးနှင့် အမြင့်ကဲ့သို့သော အကွာအဝေးနှင့် အမြင့်လိုအပ်သည့်အခါ ပုံသေတောင်ပံ UAV များကို ယေဘူယျအားဖြင့် ရွေးချယ်သည်။low-altitude photogrammetry၊ လျှပ်စစ်ပါဝါကင်းလှည့်၊ အဝေးပြေးလမ်းကို စောင့်ကြည့်ခြင်း။နောက် ... ပြီးတော့။
ဒရုန်းပျံသန်းမှုဘေးကင်းရေး
ဒရုန်းသည် "လေလွင့်ခြင်း" ကို ကာကွယ်ရန်အတွက် ၎င်းသည် multi-rotor သို့မဟုတ် fixed-wing drone ဖြစ်ပါစေ၊ ၎င်းတွင် တည်ငြိမ်သောပျံသန်းမှုထိန်းချုပ်မှုစနစ်၊ ပြီးပြည့်စုံသော အရေးပေါ်စနစ်အပြင် လမ်းကြောင်းဒီဇိုင်းများ၊ အလိုအလျောက်လေယာဉ်မှူးနှင့် အိမ်သို့ပြန်ရန် ဘေးကင်းမှုမရှိသော အလိုအလျောက်ပြန်သွားခြင်းနှင့် အခြားလုပ်ဆောင်ချက်များ ရှိသင့်ပါသည်။ ဟုတ်ပါတယ်၊ ပျံသန်းမှုဧရိယာ၊ ထုတ်လွှတ်တဲ့ဘောင်၊ မြေပြင်ဘူတာရုံ၊ လေထီးပြုတ်ကျတဲ့နေရာနဲ့ ရာသီဥတုကိုလည်း ဂရုတစိုက် ထည့်သွင်းစဉ်းစားသင့်တယ်။
ပို့စ်အချိန်- ဧပြီလ ၂၃-၂၀၂၄